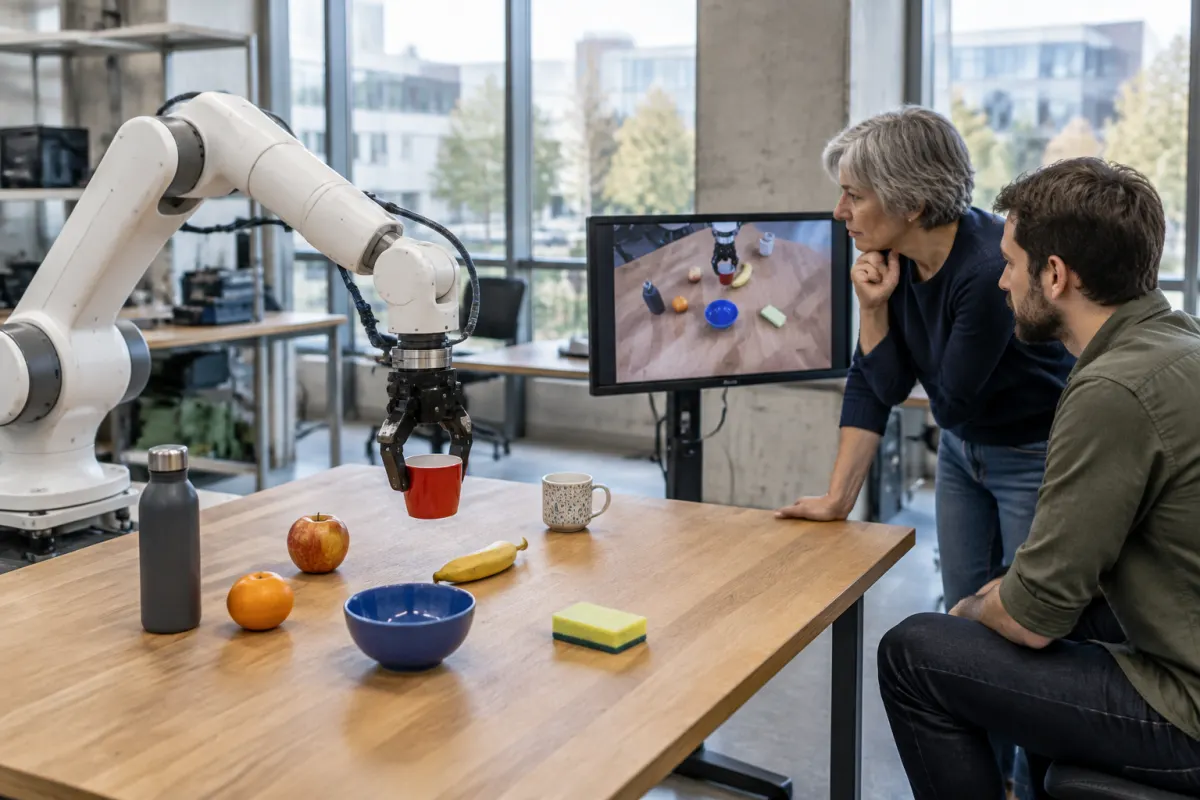
Runway, firma znana z generatorów wideo, udostępnił 11 listopada 2026 roku otwarte wagi modelu Praxis-1 do sterowania robotami. Model na podstawie obrazu z kamery i polecenia tekstowego przewiduje, jak scena zmieni się w ciągu najbliższych 1,6 sekundy, i wylicza ruchy ramienia, które do tego prowadzą. Wagi, kod uruchomieniowy i kod do dotrenowania są dostępne na licencji Apache 2.0, która pozwala na zastosowania komercyjne. Według Runway Praxis-1 jest najlepszym tzw. modelem świata i działania w symulacyjnym teście RoboLab-120 przygotowanym przez NVIDIA. Wyniki pochodzą od producenta i nie zostały jeszcze niezależnie sprawdzone.
Co udostępnił Runway
Praxis-1 został zapowiedziany we wrześniu 2026 roku, ale do tej pory korzystali z niego tylko wybrani partnerzy. 11 listopada Runway opublikował pełny zestaw dla wszystkich: wagi modelu, serwer inferencji, symulację w środowisku MuJoCo oraz kod do dotrenowania w trybie pełnym i LoRA (lekkim dostrajaniu części parametrów). Pliki są w kolekcji runwayml/praxis-1 na Hugging Face, a kod w repozytorium praxis-1-oss na GitHubie. Pobranie wag z Hugging Face wymaga zalogowania i akceptacji warunków dostępu.
Licencja Apache 2.0 oznacza, że model można uruchamiać, modyfikować i wbudowywać w produkty komercyjne bez opłat licencyjnych na rzecz Runway. To odróżnia Praxis-1 od części otwartych modeli, które zabraniają użycia komercyjnego albo wyłączają z licencji Unię Europejską. Runway deklaruje obsługę bibliotek LeRobot i vLLM-Omni, a NVIDIA przygotowała samouczki dotrenowania w NeMo Automodel. Wersję hostowaną oferuje firma Reactor.
Jak działa model świata i działania
Runway nazywa Praxis-1 modelem świata i działania (world action model). Większość obecnych modeli robotycznych typu VLA (vision-language-action) bierze obraz i polecenie, a następnie od razu zwraca ruchy. Praxis-1 najpierw generuje krótki fragment przyszłego wideo, czyli wyobraża sobie, jak scena będzie wyglądać po wykonaniu zadania. Osobny moduł działania (ok. 314 mln parametrów) odczytuje tę prognozę i wylicza 24 kroki ruchu z częstotliwością 15 Hz.
Podstawą jest model wideo Runway trenowany na ogólnych nagraniach. Na kolejnym etapie dostał nagrania z perspektywy człowieka wykonującego czynności (58 proc. danych), ogólne wideo (20 proc.) i nagrania prawdziwych robotów (18 proc.). Według raportu technicznego wideo z internetu okazało się podczas wstępnego treningu tak samo przydatne jak kosztowne nagrania robotów sterowanych zdalnie przez operatorów. Jeśli ten wynik się potwierdzi, budowa modeli robotycznych może stać się tańsza, bo nagrania ludzi są znacznie łatwiej dostępne niż dane z robotów.
Raport pokazuje też, gdzie leży główne źródło błędów. Gdy model dostaje prawdziwe przyszłe ujęcie zamiast własnej prognozy, średni błąd pozycji spada z 5,71 cm do 1,14 cm. Większość pomyłek wynika więc z tego, że model źle przewiduje przyszłość sceny, a nie z samego przeliczania obrazu na ruch.
Wyniki Praxis-1 w testach
Wszystkie liczby poniżej pochodzą z raportu Runway i strony z ogłoszeniem. Niezależne powtórzenia testów jeszcze się nie ukazały.
Porównanie z GPT-6 Astra przeprowadzono na trzech zadaniach na tym samym stanowisku z robotem YAM. Praxis-1 kończył zadanie średnio w 16 sekund, a GPT-6 Astra w 4 minuty i 13 sekund. Koszt na wykonane zadanie wyniósł według Runway 0,04 USD wobec 1,87 USD, czyli ok. 0,16 zł wobec 7,45 zł po kursie NBP z 13 listopada 2026 roku (1 USD = 3,9852 zł). Runway przyjął przy tym wynajem jednej karty H100 za 3,95 USD za godzinę, a dla Astry rachunek z API, więc porównanie zależy od założonej ceny sprzętu.
- RoboLab-120 (symulacja NVIDIA, 1200 epizodów) - Praxis-1 46,2 proc., FLUX 3 Action 42,9 proc., Cosmos 3 Nano 36,8 proc., π0.5 28 proc., GR00T N1.6 7,3 proc.
- Wyżej w tym samym rankingu są AMP1 (86 proc.), SenseNova-RoboRSI (57,1 proc.), Lakeside (51 proc.) i BiMind v0.5 (49,2 proc.). Runway zaznacza, że dwa pierwsze to agenci na dużych modelach językowych, a nie wytrenowane polityki sterowania.
- Ramię Franka FR3 (10 zadań po 10 prób) - Praxis-1 88 na 100, FLUX 3 Action 80 na 100.
- Robot Google RT-1 (nieobecny w danych treningowych, 95 godzin danych do dotrenowania) - Praxis-1 średnio 80 proc., oryginalna polityka RT-1 52,4 proc., FLUX 3 Action 39,7 proc.
- Czas odpowiedzi - ok. 0,55-0,6 s na jedno wywołanie na karcie H100, które zwraca 1,6 s ruchu.
Wymagania sprzętowe i wersja skwantyzowana
Pełna wersja w bf16 potrzebuje karty z 80 GB pamięci, np. H100. Runway przygotował też wersję, w której eksperci MoE są zapisani w formacie NVFP4. Waży ona 17,5 GB zamiast 54,4 GB, a w testach RoboLab-120 straciła 1,3 punktu procentowego (46,5 wobec 47,8 proc. na 600 epizodach), co autorzy uznają za różnicę nieistotną statystycznie.
Producent wymienia jako obsługiwane karty serwerowe H100 i B200, stacje robocze z RTX 5090 i RTX PRO 6000 oraz moduł Jetson Thor montowany w robocie. THE DECODER zwraca uwagę, że możliwość uruchomienia skompresowanej wersji na RTX 5090 z 32 GB pamięci to szacunek Runway, a rzeczywistego zużycia pamięci w szczycie nie podano.
Ograniczenia i niewiadome
Runway opisuje trzy główne słabości. Model sięga po przedmioty podobne do właściwego, choć błąd zwykle widać już w wygenerowanym wideo. Gorzej działa przy poleceniach bez cech wyróżniających, takich jak kolor czy rozmiar. Nie radzi sobie też z długimi, wieloetapowymi zadaniami opisanymi jednym poleceniem, więc dłuższą pracę trzeba rozbić na kroki albo połączyć model z osobnym planistą.
Model bazowy nie jest gotowy do pracy z dowolnym robotem. Nowy typ maszyny wymaga dotrenowania na własnych danych, a przykład z RT-1 pokazuje skalę: ok. 78 tys. epizodów i 28 godzin obliczeń na 32 kartach H100. Runway nie podał też, jak model zachowuje się poza laboratorium, np. przy zmiennym oświetleniu hali czy ludziach w pobliżu ramienia. Kwestie bezpieczeństwa maszyn pozostają po stronie integratora.
Co Praxis-1 oznacza dla polskich zespołów robotycznych
Dla uczelni i firm w Polsce najważniejsza jest licencja. Apache 2.0 pozwala dotrenować model na własnym robocie i wdrożyć go u klienta bez negocjacji z dostawcą, a uruchomienie lokalne oznacza, że obraz z kamer nie musi opuszczać zakładu. Ma to znaczenie przy danych z hal produkcyjnych i magazynów, które firmy niechętnie wysyłają do zewnętrznych usług. Koszt wejścia nadal jest jednak wysoki: dotrenowanie wymaga dziesiątek godzin nagrań i dostępu do kart klasy H100, które w Polsce można wynająć w chmurze.
W naszej ocenie Praxis-1 jest dziś przede wszystkim narzędziem badawczym i punktem odniesienia dla integratorów robotów, a nie gotowym produktem dla fabryki. Zespoły, które już pracują z LeRobot albo ramionami Franka, mogą go przetestować od razu na udostępnionych punktach kontrolnych. Pozostałym warto obserwować, czy niezależne testy potwierdzą wyniki Runway i czy pojawią się wersje dla popularnych w Europie robotów przemysłowych.
Jak zacząć testy krok po kroku
Najprostsza ścieżka dla zespołu z dostępem do karty 80 GB wygląda następująco.
- Załóż konto na Hugging Face i zaakceptuj warunki dostępu do kolekcji runwayml/praxis-1.
- Wybierz punkt kontrolny pasujący do sprzętu: DROID dla ramienia Franka, YAM dla zestawu dwuramiennego albo model bazowy do własnego dotrenowania.
- Uruchom serwer inferencji z repozytorium praxis-1-oss i sprawdź zachowanie modelu w dołączonej symulacji MuJoCo, zanim podłączysz prawdziwe ramię.
- Przy nowym robocie zbierz nagrania udanych prób i dotrenuj model metodą LoRA, a pełne dotrenowanie zostaw na etap, w którym LoRA nie wystarcza.
- Na fizycznym stanowisku zacznij od ograniczonej prędkości i strefy wyłączonej z pracy ludzi.
Źródła i data sprawdzenia
- Praxis-1 is now availableRunway, publikacja: 2026-11-11, sprawdzono: 2026-11-14
- Praxis-1: video pretraining to robot controlRunway Research, publikacja: 2026-11-11, sprawdzono: 2026-11-14
- Praxis-1 (kolekcja modeli)Hugging Face, publikacja: 2026-11-11, sprawdzono: 2026-11-14
- praxis-1-ossGitHub, publikacja: 2026-11-11, sprawdzono: 2026-11-14
- Runway's open-source Praxis-1 turns video AI into a robot controllerTHE DECODER, publikacja: 2026-11-14, sprawdzono: 2026-11-14
- Kursy średnie walut obcych, tabela 221/A/NBP/2026Narodowy Bank Polski, publikacja: 2026-11-13, sprawdzono: 2026-11-14
Artykuł ma charakter informacyjny. Przy decyzjach prawnych, finansowych lub organizacyjnych warto zweryfikować wnioski w odniesieniu do konkretnej sytuacji.