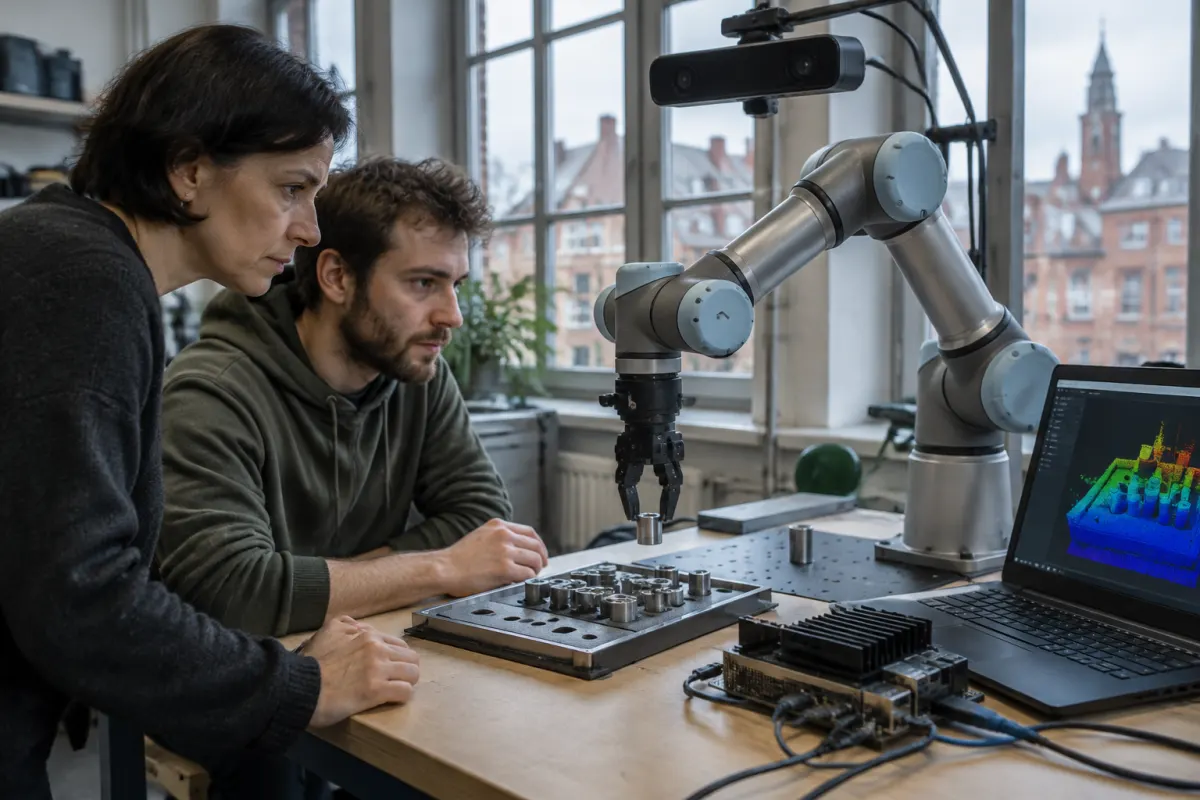
Isaac ROS 5.0 to nowa wersja zestawu pakietów NVIDIA dla robotów opartych na ROS 2, pokazana 22 września 2026 roku na konferencji ROSCon w Toronto. Wydanie przechodzi na ROS 2 Lyrical i Ubuntu 24.04, dodaje gotowe umiejętności, z których mogą korzystać agenci AI, i usuwa dotychczasowy mechanizm NITROS. Dla zespołów robotycznych oznacza to łatwiejszy start na komputerach Jetson, ale też migrację istniejącego kodu.
Czym jest Isaac ROS 5.0
Isaac ROS to zbiór pakietów dla ROS 2 (Robot Operating System), czyli otwartego środowiska do budowy oprogramowania robotów. Pakiety NVIDIA przenoszą na procesor graficzny najcięższe zadania: przetwarzanie obrazu z kamer, lokalizację i mapowanie (SLAM), rozpoznawanie pozycji obiektów i planowanie chwytu. Dzięki temu robot może analizować obraz w czasie rzeczywistym na małym komputerze pokładowym.
Wersja 5.0 trafiła na GitHub 21 września 2026 roku. Firma przedstawia ją jako narzędzie, przy którym roboty budują wspólnie ludzie i agenci AI, czyli programy wykonujące wieloetapowe zadania na polecenie użytkownika.
Najważniejsze nowości dla programistów
Główna zmiana dotyczy przygotowania pakietów pod agentów AI. NVIDIA dodała tzw. umiejętności (skills), które agent może uruchomić jako gotowy krok pracy, zamiast samodzielnie składać konfigurację z dokumentacji.
- umiejętności Isaac do konfiguracji środowiska i do manipulacji obiektami, w tym samodzielna umiejętność podnieś i odłóż (pick and place),
- douczanie modelu FoundationStereo, który z obrazu dwóch kamer wylicza głębię, do konkretnego sensora i otoczenia,
- FoundationPose z wnioskowaniem przygotowanym pod agentów, według NVIDIA zwracający pozycję obiektu do 5,5 raza szybciej,
- nowy pakiet isaac_ros_gpu_partitioning, który przez CUDA MPS dzieli jednostki obliczeniowe GPU między procesy robota,
- zmiana nazwy pakietu wizualnego SLAM na isaac_ros_cuvslam.
Wymagania sprzętowe i instalacja
Isaac ROS 5.0 działa na komputerach Jetson Thor (moduły T5000 i T4000) oraz Jetson Orin z systemem JetPack 7.2. Na stacjach x86 dokumentacja wymaga karty NVIDIA w architekturze Ampere lub nowszej z co najmniej 8 GB pamięci, sterownika w wersji 595 lub nowszej, CUDA 13.2+, Ubuntu 24.04 i minimum 32 GB wolnego miejsca na dysku. Wcześniejsze wersje Ubuntu i dystrybucje ROS 2 starsze niż Lyrical nie są obsługiwane.
Instalację obsługuje narzędzie Isaac ROS CLI, dostępne jako pakiet apt. Po jego zainstalowaniu wybiera się jeden z trzech trybów: kontener Docker (zalecany, bo najlepiej izoluje zależności), środowisko wirtualne z pakietami Debiana albo instalację bezpośrednio w systemie.
Migracja ze starszych wersji i koniec NITROS
Dla istniejących projektów najważniejsza jest rezygnacja z NITROS, czyli dotychczasowego mechanizmu NVIDIA do przekazywania danych między węzłami bez kopiowania pamięci GPU. Jego rolę przejmuje standardowy interfejs rosidl::Buffer z backendem CUDA, który NVIDIA dołączyła do samego ROS 2 Lyrical. Z wydania zniknęły pakiety isaac_ros_nitros, isaac_ros_managed_nitros i isaac_ros_pynitros.
W praktyce każdy węzeł, który korzystał z typów NITROS, trzeba przepisać na nowy interfejs. Zmienił się też typ wiadomości w pakiecie do zdalnego sterowania, z geometry_msgs/PoseArray na teleop_ros2_interfaces/NamedPoseArray. W naszej ocenie zespoły z działającymi wdrożeniami powinny najpierw uruchomić wersję 5.0 w osobnym kontenerze i porównać wyniki, zanim przeniosą ją na roboty pracujące na produkcji.
Licencja i inne ograniczenia
NVIDIA na blogu nazywa Isaac ROS 5.0 darmowym i otwartym oprogramowaniem, jednak warunki różnią się między repozytoriami. Plik LICENSE w repozytorium isaac_ros_common zawiera własną licencję NVIDIA, która pozwala tworzyć aplikacje wyłącznie dla systemów z GPU tej firmy, zakazuje inżynierii wstecznej i wymaga zachowania informacji o pochodzeniu kodu przy dystrybucji. Licencja wskazuje też, że oprogramowanie nie jest certyfikowane do zastosowań krytycznych dla życia i zdrowia.
Przed komercyjnym wdrożeniem warto więc sprawdzić licencję każdego używanego pakietu osobno. Deklarowane przyspieszenie FoundationPose pochodzi od producenta i nie wiadomo, na jakim sprzęcie je zmierzono. Samo oprogramowanie jest bezpłatne, ale wymaga sprzętu NVIDIA, którego cenę trzeba doliczyć do kosztu projektu.
Znaczenie dla polskich zespołów robotycznych
ROS 2 jest popularny na polskich uczelniach technicznych oraz w firmach integrujących roboty przemysłowe i mobilne, dlatego zmiana dystrybucji i wymagań sprzętowych dotyczy także krajowych zespołów. Wśród partnerów wydania NVIDIA wymienia m.in. Universal Robots, ROBOTIS, RealSense, Ouster, Flexiv i Seeed Studio, a więc producentów ramion, kamer i czujników, których sprzęt często trafia do laboratoriów i zakładów w Polsce.
Najwięcej zyskają zespoły, które budują nowe stanowiska z kamerami głębi i ramionami robotów, bo mogą od razu zacząć od ROS 2 Lyrical i gotowych umiejętności chwytania. Projekty oparte na starszych dystrybucjach ROS 2 powinny zaplanować aktualizację systemu, JetPacka i kodu jako jedno przedsięwzięcie. Szerszy kontekst modeli dla robotyki opisujemy w tekstach o FLUX 3 Action i przejęciu World Labs przez AMD.
Źródła i data sprawdzenia
- NVIDIA Isaac ROS 5.0 Advances Agentic, Open Source Robotics DevelopmentNVIDIA Blog, publikacja: 2026-09-22, sprawdzono: 2026-09-30
- Isaac ROS - informacje o wydaniachNVIDIA Isaac ROS Documentation, publikacja: 2026-09-21, sprawdzono: 2026-09-30
- Isaac ROS - Getting StartedNVIDIA Isaac ROS Documentation, publikacja: 2026-09-21, sprawdzono: 2026-09-30
- isaac_ros_common - repozytorium i licencjaGitHub (NVIDIA-ISAAC-ROS), publikacja: 2026-09-21, sprawdzono: 2026-09-30
Artykuł ma charakter informacyjny. Przy decyzjach prawnych, finansowych lub organizacyjnych warto zweryfikować wnioski w odniesieniu do konkretnej sytuacji.